AI2, 로봇 학습 실험환경 ToyBlocks 공개
최근 30일 조회수 — 좋아요 —핵심 요약
훈련 데이터와 모델 설계에 따른 로봇의 성능과 실패 원인을 통제된 조건에서 분석한다.
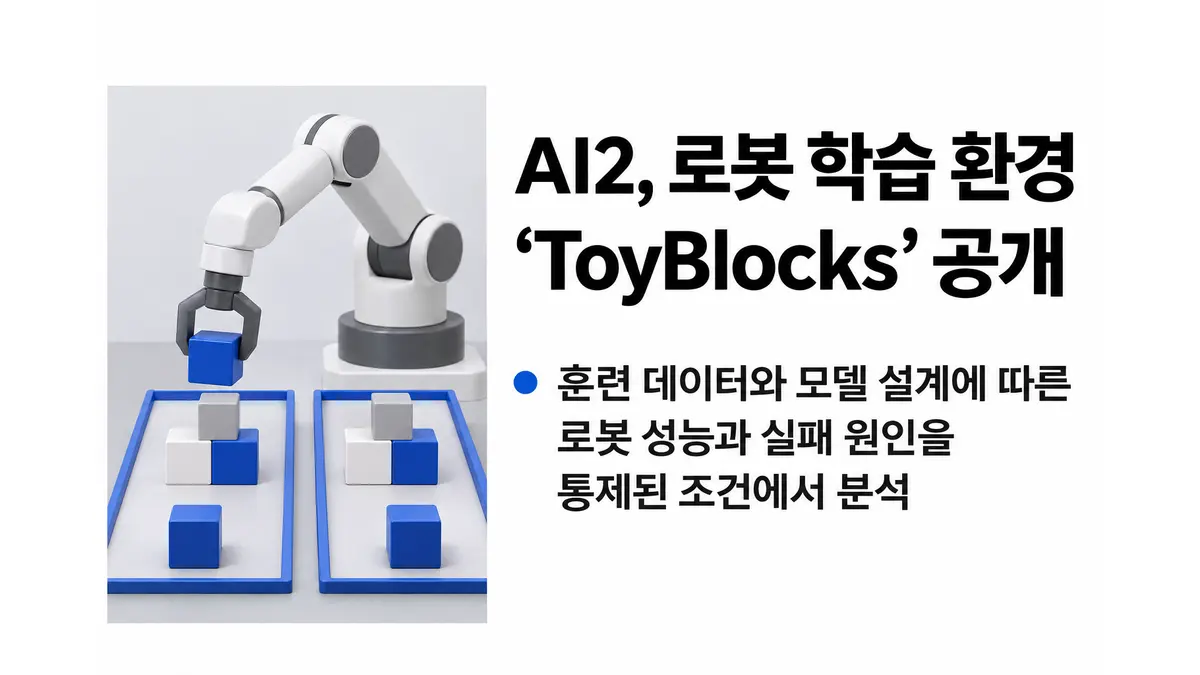
AI2(Allen Institute for AI)가 로봇이 무엇을 학습했고 왜 실패하는지 통제된 조건에서 분석하는 공개 시뮬레이션 환경 ‘ToyBlocks’를 선보였다. 실제 로봇 시연은 세탁물 접기나 부품 분류처럼 범위가 좁고, 학습 결과와 실패 원인을 분리해 살피기 어렵다. ToyBlocks는 훈련 데이터와 모델 설계를 바꾸고 같은 시험을 반복해 그 영향을 추적하도록 만든 실험 환경이다.1
ToyBlocks는 AI2가 함께 공개한 프레임워크 파운데이션월드(FoundationWorlds)의 첫 사례다. 파운데이션월드는 특정 로봇 환경을 재현한 통제형 시뮬레이션에 과제·훈련 시연 자동 생성 도구와 행동 변화 측정 지표를 결합한다. 연구자는 데이터가 늘어날 때 성능이 어떻게 변하는지, 고수준 추론과 정밀한 물리 제어를 어떻게 조합해야 하는지 실험할 수 있다.1
첫 환경은 탁자 위 블록과 로봇 팔로 구성된다. 범위는 좁지만 밀기, 뒤집기, 쌓기를 수행하려면 블록의 상호작용을 추론하고 배치 순서를 정해야 한다. 블록 면의 그림과 글자를 이용한 탐색·분류·배열 과제도 지원한다. 보이지 않는 면을 확인하려고 블록을 돌린 뒤 위치를 결정해야 하는 과제도 만들 수 있다. 블록 크기와 탁자 높이 같은 물리 조건을 장면마다 바꾸는 ‘도메인 무작위화’로 형상이 달라졌을 때의 일반화 성능도 시험한다.1
훈련 시연은 사람이 원격으로 로봇을 조종하는 텔레오퍼레이션 없이 자동 생성된다. 가령 밀기나 뒤집기 시연의 비중을 늘린 뒤, 훈련에서 제외한 과제로 성능을 비교할 수 있다. 단기 행동 기술은 강화학습과 동작 계획으로 만들며, 고수준 추론 모델이 할 일을 정하고 저수준 행동 모델이 로봇의 움직임을 제어한다.1
다만 ToyBlocks가 현실의 개방형 로봇 환경 전체를 재현하는 것은 아니다. AI2도 좁은 범위 덕분에 사실적인 물리·외형, 대규모 자동 생성, 추론과 조작의 결합, 가능한 과제의 폭넓은 포괄을 동시에 충족할 수 있다고 설명한다. 따라서 ToyBlocks의 의미는 복잡한 현실을 곧바로 해결하는 데 있지 않고, 데이터와 설계를 바꿨을 때 성능과 실패가 어떻게 달라지는지 재현 가능한 조건에서 검증하는 데 있다.1
Footnotes
읽기 목록은 이 브라우저에 저장됩니다.
출처
- ToyBlocks: A controlled world for robot learning and evaluation — Hugging Face Blog
이 글은 위 출처를 근거로 자동 생성된 뒤 발행됐습니다. 원문을 함께 확인해 주세요. 교차 보도 없이 단독 출처로 작성됐습니다.