엔비디아, 로봇 제어용 홀로스캔 5 공개
최근 30일 조회수 — 좋아요 —핵심 요약
홀로스캔 5는 고주파 모터 제어와 AI 인지를 통합하고 로봇 팔 중력 보상 예제로 지연·지터 측정을 지원한다.
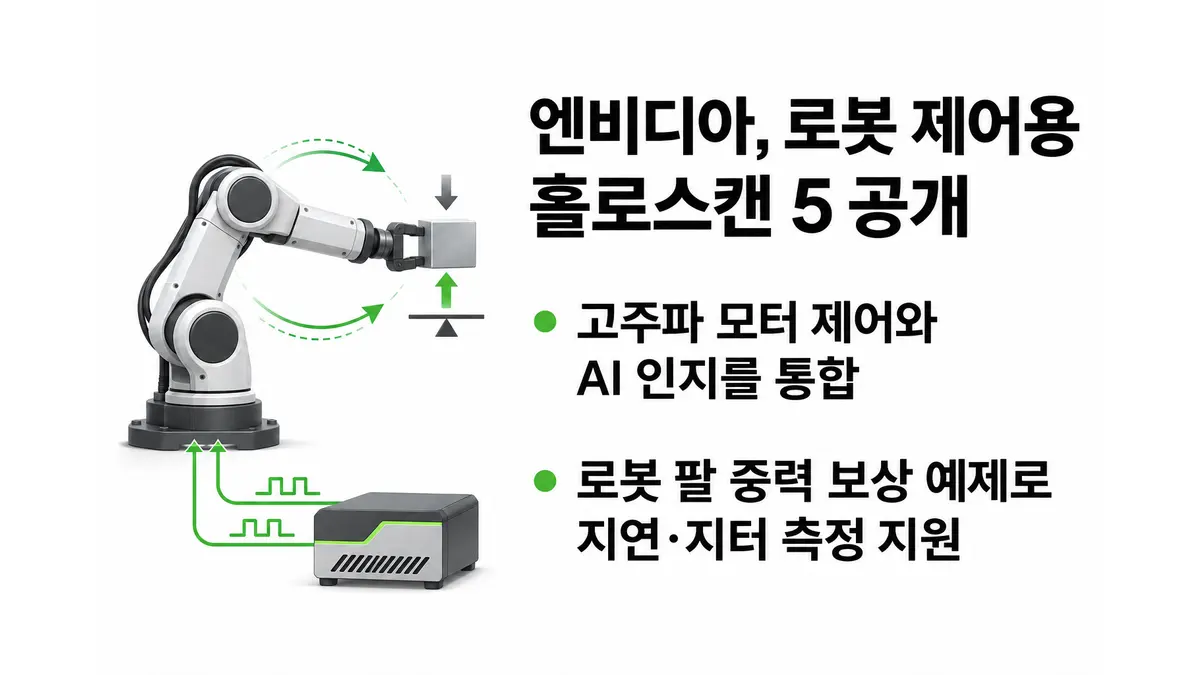
엔비디아가 로봇 제어와 센서 처리를 하나의 프로그래밍 모델로 묶은 홀로스캔 5(Holoscan 5)를 공개하고, 로봇 팔을 손으로 가볍게 움직일 수 있게 하는 중력 보상 제어 예제를 제시했다. 모터가 로봇 팔의 무게를 떠받칠 만큼만 토크를 내도록 해, 사용자는 팔의 무게를 거의 느끼지 않고 자세를 바꿀 수 있다. 엔비디아는 이를 시범을 보고 학습하는 로봇이나 사람과 함께 일하는 협동 로봇을 개발하는 출발점으로 설명한다.1
중력 보상은 단순히 모터 출력을 높이는 기능이 아니다. 로봇 팔을 구성하는 각 링크의 크기와 질량, 관성 모멘트를 바탕으로 역동역학을 계속 계산하고, 현재 관절 상태에 맞는 토크를 빠르게 적용해야 한다. 계산 지연의 편차인 지터가 커지면 제어 품질도 흔들린다. 이 때문에 중력 보상 시연은 물리 로봇을 묘사한 모델이 정확한지, 제어 알고리즘을 실행하는 런타임이 제때 동작하는지를 함께 확인하는 시험이 된다.
홀로스캔 5의 핵심은 지연 시간이 짧은 제어 작업과 처리량이 큰 인지 작업을 같은 연산자·포트·그래프 API로 구성한다는 점이다. 엔비디아에 따르면 개발자는 10kHz 주기의 CPU 중심 모터 제어부터 GPU 알고리즘과 AI 추론까지 별도 그래프로 나눠 함께 실행할 수 있다. 파티션 기능은 연속된 연산자를 한 스레드에 묶어 스레드 간 전달과 불필요한 시스템 호출을 줄인다. 오래된 입력이 쌓이지 않도록 크기가 제한된 큐에서 가장 오래된 데이터를 버리는 방식도 지원한다.1
실행 위치도 구체적으로 지정할 수 있다. 파티션을 전용 CPU 코어나 CUDA 그린 컨텍스트에 고정하거나, CUDA 그래프로 실행할 수 있다. 실행 전에는 컴파일된 계획을 확인해 배치 없이 설정 오류를 찾고, 실행 후에는 내장 NVTX 주석을 엔사이트 시스템즈(Nsight Systems)에서 분석해 제어 경로의 지연 시간과 업데이트 지터를 측정한다.
엔비디아의 예제는 준직결 구동(QDD) 액추에이터를 쓰는 시드 스튜디오 리봇 암 B601-DM에서 구현됐다. 위치 제어에 주로 쓰이는 고감속 취미용 서보와 달리 QDD 액추에이터는 토크 제어와 감지에 필요한 높은 대역폭을 제공한다. 예제는 젯슨 오린 나노, 젯슨 토르, x86 기반 우분투 24.04에서 시험됐다. 다만 공개된 내용은 중력 보상 루프를 구축하고 측정하는 튜토리얼로, 실제 작업 성능을 비교한 벤치마크 결과까지 제시하지는 않았다.1
Footnotes
읽기 목록은 이 브라우저에 저장됩니다.
출처
- Make a Robot Arm Feel Weightless with NVIDIA Holoscan 5 | NVIDIA Technical Blog — NVIDIA Technical Blog
이 글은 위 출처를 근거로 자동 생성된 뒤 발행됐습니다. 원문을 함께 확인해 주세요. 교차 보도 없이 단독 출처로 작성됐습니다.